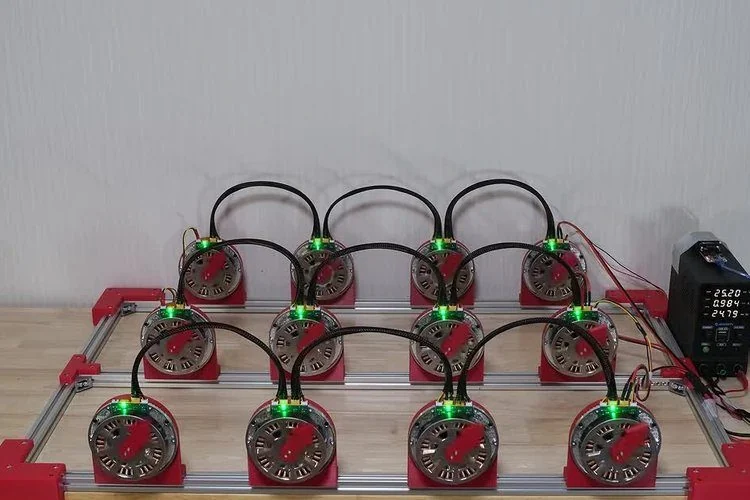
Un robot quadrupède nécessite douze actionneurs, un par articulation. Plutôt que d’acheter des modules commerciaux coûteux, un maker a conçu et fabriqué l’intégralité de son système : boîtier, réducteur et cartes de commande. Le projet complet est désormais disponible en open source.
Une carte de commande maison pour chaque articulation
Chaque actionneur intègre une petite carte ronde développée par le maker, la KRC FOC v2.6. Sa liste de composants offre une bonne référence pour quiconque souhaite concevoir un contrôleur de moteur brushless :
- Un microcontrôleur STM32G431 gérant les boucles de contrôle FOC et de position.
- Un pilote de grille triphasé TI DRV8323RS associé à six MOSFETs NTMFS5C628NL.
- Trois résistances shunt d’1 milliohm pour mesurer le courant de phase.
- Un encodeur magnétique MT6816 pour lire la position du rotor.
- Un transceiver TCAN3414 permettant à l’ensemble des douze cartes de partager un bus CAN unique.
- Une thermistance NTC pour surveiller la température du moteur.
Un Raspberry Pi sert d’hôte et communique avec les cartes via le protocole Linux SocketCAN. Des outils Python développés pour le projet gèrent l’assignation des ID, le calibrage des encodeurs, la recherche des butées mécaniques, les limites souples et une commande d’identification. Cette dernière mesure des paramètres comme la résistance, l’inductance ou la constante de couple, puis propose des gains de contrôle adaptés. Les commandes envoyées aux actionneurs suivent le style du MIT Mini Cheetah. Un arrêt d’urgence verrouillé est disponible pour tous les nœuds du réseau.
Le réducteur cycloidal imprimé en 3D
La réduction de vitesse est assurée par un système cycloidal avec un ratio de 9:1, dont les pièces sont imprimées en 3D. Le boîtier a été réalisé en résine transparente pour rendre le mouvement visible. Dans ce mécanisme, un disque cycloïdal roule à l’intérieur d’une couronne de galets, ce qui permet une conception compacte avec un jeu réduit, malgré l’utilisation de pièces imprimées.
Résultats des tests de performance
Les mesures ont été effectuées sur un banc d’essai avec une alimentation de 25,2 V, une limite de courant de 7,1 A et un bras de levier de 0,17 m appuyant sur une balance de cuisine :
- Moteur seul : environ 63 rad/s de vitesse max et un couple de pointe de 1,96 N-m.
- Avec le réducteur 9:1 : environ 6,9 rad/s de vitesse max et un couple de pointe de 10,6 N-m.
La valeur idéale théorique pour une réduction 9:1 serait de 17,2 N-m. Le réducteur imprimé délivre donc environ 62 % de ce couple nominal en charge maximale. Cet écart est instructif : il montre clairement la perte due aux frottements dans un système imprimé, ce que confirme la courbe du couple de sortie en fonction du courant. Le maker démontre également un contrôle d’impédance, où l’articulation se comporte comme un ressort programmable, et soulève des poids allant de 1,25 kg à 3,5 kg.
Pourquoi ce projet est précieux pour les makers
Les actionneurs représentent la partie la plus onéreuse d’un robot à pattes. Les conceptions ouvertes qui incluent le circuit imprimé, les fichiers Gerber, la nomenclature et les fichiers d’assemblage sont rares. Si vous débutez avec les moteurs brushless, vous pouvez consulter notre guide des bases des moteurs BLDC. Vous pouvez également voir comment un autre maker a utilisé douze articulations dans ce quadrupède à 12 degrés de liberté sous ROS 2.
Crédit image : Koshiro Robot Creator, extrait de la vidéo de construction, recadré et redimensionné.
Retrouvez l’histoire de Raspberry Pi dans cette vidéo :