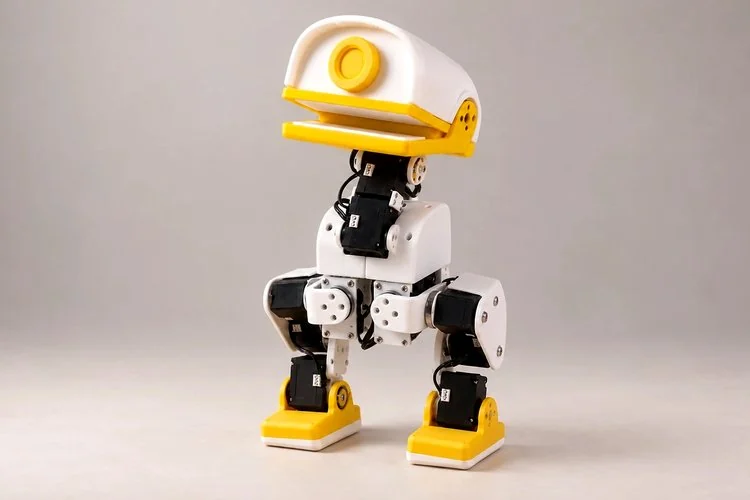
La plupart des petits robots marcheurs se contentent de répéter des séquences prédéfinies. Le XGO-Duck, un bipède open-source, adopte une approche différente en utilisant une politique de réseau neuronal pour ses déplacements. Développé par Luwu Dynamics, ce canard robotique fonctionne avec une carte Arduino UNO Q et a récemment démontré ses talents de footballeur.
Un projet inspiré de Microduck
Le XGO-Duck est une adaptation des projets Microduck et microduck_rl créés par Pollen Robotics, l’équipe derrière le robot Reachy Mini. Luwu Dynamics y a intégré une carte Arduino UNO Q, des servomoteurs Feetech, sa propre carte d’extension et un environnement d’exécution incluant des politiques de locomotion pré-entraînées. Ainsi, il n’est pas nécessaire de former un réseau neuronal pour une première construction. Le robot est entièrement pilotable depuis une page web : configuration des servos, calibrage des articulations et commande via clavier ou manette pour marcher, tourner, se relever ou bouger la tête.
Caractéristiques principales
- Contrôleur : Arduino UNO Q 2 Go ; l’inférence du réseau neuronal se fait sur le processeur Linux, le contrôle des servos et le retour d’orientation sur le STM32.
- Actionneurs : 15 servomoteurs Feetech HD1910M (10 dans les pattes, 4 pour la tête et le cou, 1 pour le bec).
- Corps : pièces rigides imprimées en 3D complétées par des éléments flexibles en TPU et des semelles en mousse, avec des roulements au niveau des articulations.
- Alimentation : Pack batterie 8,4 V 18650, d’une capacité supérieure à 2 500 mAh.
- Fichiers ouverts : Modèles mécaniques, conceptions de circuits imprimés, liste des composants et guide d’assemblage sur GitHub ; un dépôt avec les politiques fournies et les outils navigateur.
- Évolutions prévues : L’ajout d’une caméra, d’une reconnaissance vocale et de capteurs ToF est envisagé.
Notre avis
L’aspect le plus intéressant réside dans l’architecture divisée. Une politique de marche apprise nécessite un vrai processeur, tandis que la gestion de 15 servos et d’une centrale inertielle demande une gestion temps réel stricte. La carte UNO Q réunit ces deux fonctions sur une seule plateforme. Pour qui s’intéresse à la locomotion par apprentissage par renforcement, ce petit canard avec ses fichiers publiés et sa politique fonctionnelle constitue un point de départ bien plus abordable qu’un humanoïde. Luwu propose également un kit électronique sur son site pour ceux qui préfèrent ne pas sourcer les composants individuellement.
Image : Luwu Dynamics (Arduino Project Hub).
Retrouvez l’histoire de Raspberry Pi dans cette vidéo :
-
 Canard dansant électrique – Jouet robot en métal ABS | Lumières et sons | Canard de l'espace marchant – Robot interactif | Activité de danse lumineuse chantante | Jouet de fête d'anniversaire pour