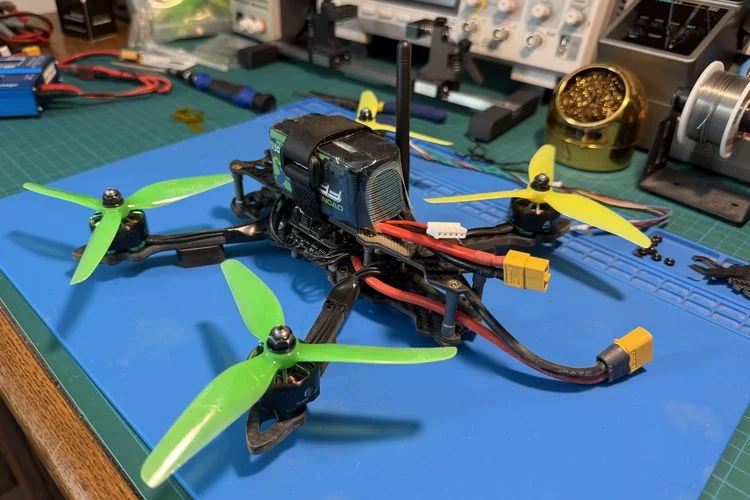
La plupart des drones de loisir utilisent des contrôleurs de vol standards avec Betaflight ou INAV. L’utilisateur tynix5 a choisi la voie de la complexité en concevant entièrement son propre contrôleur et sa télécommande, imprimés sur des circuits personnalisés et programmés à partir de zéro. Une aventure technique détaillée dans un dépôt GitHub complet.
Un contrôleur de vol maison
Au cœur du projet se trouve une carte personnalisée autour d’un STM32F446, choisi pour sa vitesse et son FPU dédié aux calculs mathématiques complexes de vol. Elle intègre un capteur LSM6DS3TR et un baromètre LPS25HB en SPI. Le firmware fusionne les données du capteur via un filtre de Madgwick pour estimer l’orientation, puis pilote les quatre moteurs via un ESC 4-en-1 en utilisant le protocole numérique DShot.
Le design a évolué sur trois versions. La première séparait le microcontrôleur et les capteurs sur deux cartes, une approche qui s’est avérée peu fiable électriquement. La seconde version a tout intégré sur une seule carte, en optimisant le routage pour réduire les interférences radio et électriques.
La liaison radio et la télécommande
La télécommande, logée dans un boîtier imprimé en 3D, s’appuie sur un STM32L432 et affiche les informations sur un petit écran OLED SSD1306. La communication avec le drone passe par un module nRF24L01. Le PCB de la télécommande bénéficie d’un plan de masse soigneusement disposé pour optimiser le rayonnement de l’antenne à 2,4 GHz. Des mécanismes de sécurité logiciels surveillent l’état de la batterie et la liaison radio.
Le reste du matériel est classique : un châssis de 225 mm, quatre moteurs 2207.5 de 1 900 KV, un ESC 4-en-1 de 60 A et une batterie 4S de 1 550 mAh. Le créateur précise que l’intelligence artificielle n’a été utilisée que pour des scripts de test en Python, pas pour le code de vol.
Notre analyse
Développer sa propre stack de vol est un excellent moyen de maîtriser des concepts comme la fusion de capteurs, le contrôle PID et le design RF. Ce projet documente chaque étape, y compris les erreurs des premières versions. Les prochaines améliorations envisagées incluent le maintien d’altitude via le baromètre et une source de cap absolue. Pour les bases, nos tutoriels sur le capteur gyroscopique MPU6050 et les liaisons sans fil nRF24L01 sont de parfaits points de départ.
Crédit image : tynix5 / Reddit, recadrée et redimensionnée.
Retrouvez l’histoire de Raspberry Pi dans cette vidéo :
-
 Xnuiasqe Contrôleur de Vol F405 V2 F4 V3S FC Support BetaFlight pour Les Drones de Freestyle FPV et Les Pièces DIY de Quadricoptère
-
 Horett Détecteur de Drone D'alarme Sonore RC 100db, pour Drone de Course FPV, Contrôleur Vol BF CF