
| Fonctions | Description |
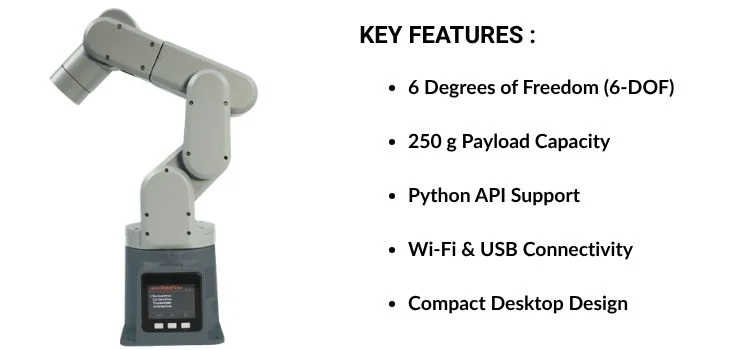
| MechArm270(« COM3 », 115200) | Établit la communication avec le bras robotique. |
| get_angles() | Renvoie les angles d’articulation actuels des six axes. |
| get_coords() | Renvoie les coordonnées cartésiennes actuelles (X, Y, Z, RX, RY, RZ). |
| envoyer_angles([…]vitesse) | Déplace les six articulations aux angles spécifiés |
| release_all_servos() | Libère les servomoteurs pour un positionnement manuel |
{ "name": "chassis-1", "type": "angles", "moveMode": 0, "speed": 100, "rail_preset": "P1", "data": [ -88.16, 1.49, 2.02, -1.40, 4.57, 0.13 ], "vacuum": "none", "vacuum_delay_ms": 300, "delay_ms": 0 }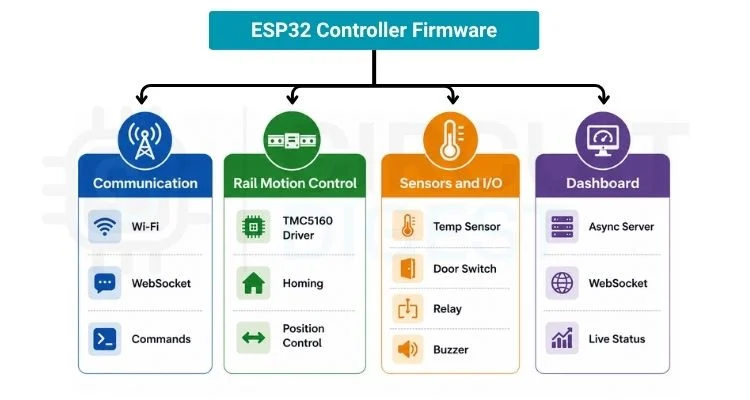
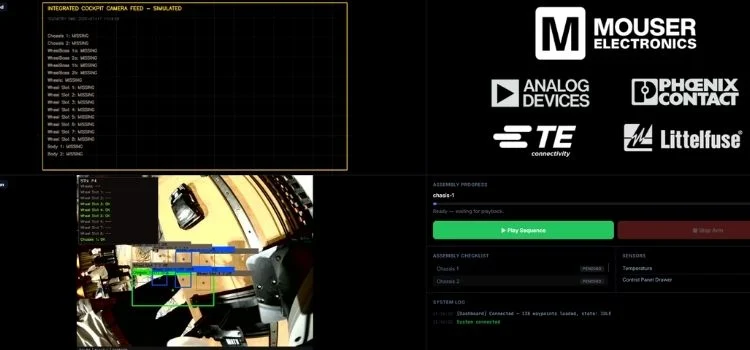
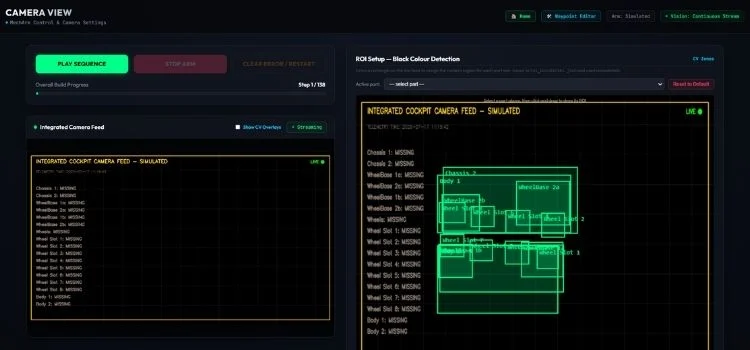
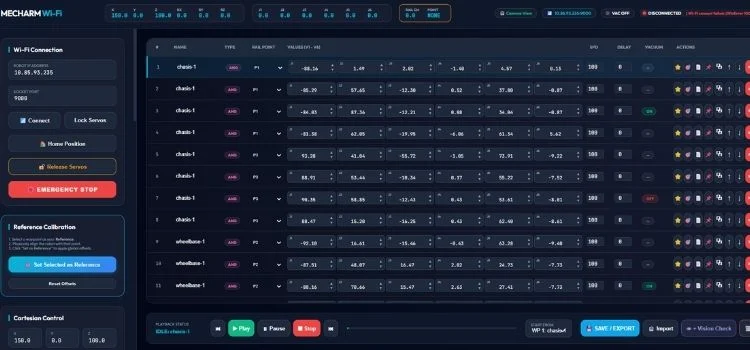
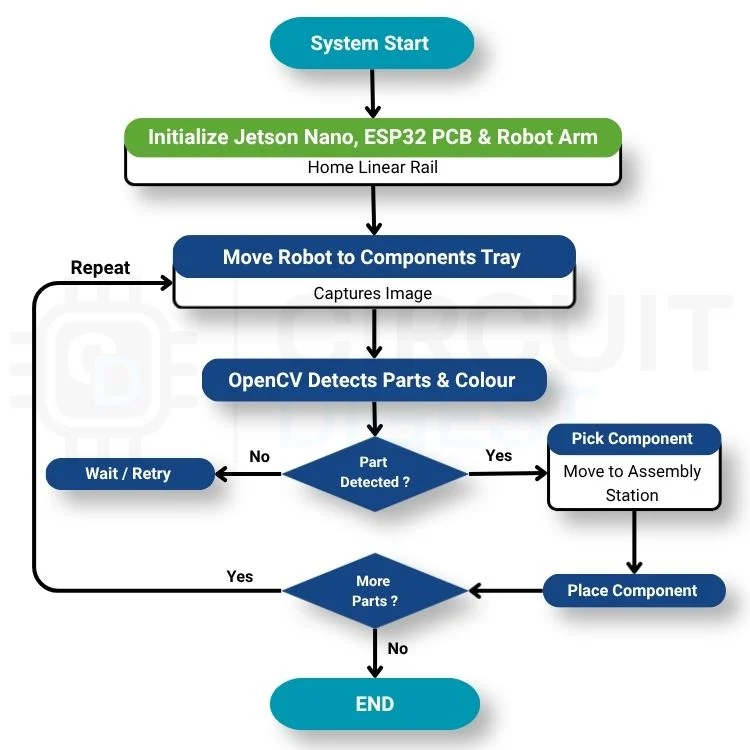
- Calibrage du robot : Enregistrement et réglage précis des positions de sélection et de placement pour garantir des mouvements cohérents et répétables.
- Précision de la vision industrielle : Maintenir une détection des couleurs fiable dans différentes conditions d’éclairage et définir correctement le retour sur investissement pour chaque composant.
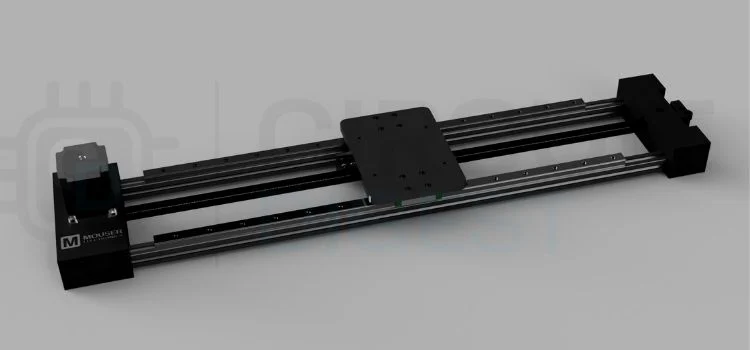
- Alignement des rails linéaires : Aligner le rail avec le bras robotique pour garantir un positionnement précis sur tous les plateaux de composants.
- Synchronisation du système : Coordonner la communication entre le Jetson Nano, le MechArm 270 et le contrôleur ESP32 pour exécuter la séquence d’assemblage sans problèmes de synchronisation.
- Fiabilité du ramassage sous vide : Optimisation du délai de mise sous vide et de la hauteur de ramassage pour garantir que les petits composants imprimés en 3D soient prélevés de manière cohérente.
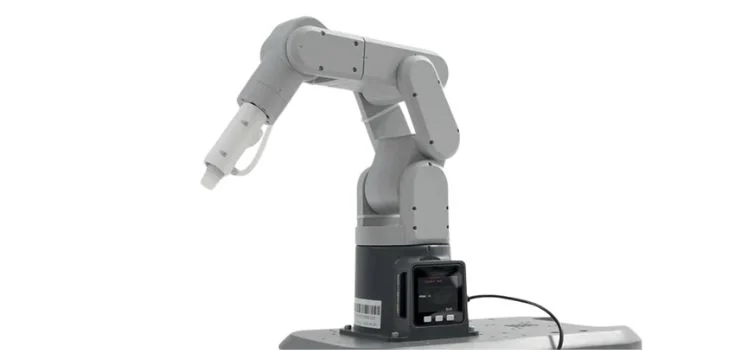
- Gestion des câbles : Acheminez soigneusement les tubes d’alimentation, de communication et pneumatiques à travers les chaînes porte-câbles pour éviter toute interférence avec le mouvement du robot.
Retrouvez l’histoire de Raspberry Pi dans cette vidéo :
-
 HIWONDER ROS2 Robot avec OpenClaw Jetson Nano Gemini ChatGPT Grands modèles AI 3D Vision SLAM Cartographie 6DOF Bras robotique Programmation vocale Kit de voiture Rosorin Pro Ultimate Kit et Jetson
-
 Yahboom Jetson Orin Nano 8GB AI Vision Recognition Robot with ROS2